W wcześniejszym wpisie o podwodnej wyrzutni dronów i pocisków rakietowych zasygnalizowałem możliwość budowy bezzałogowców mogących pływać i startować z wody. Bezzałogowe systemy powietrzne odpalane z okrętów podwodnych (SLUAS) umożliwiając okrętom podwodnym prowadzenie rozpoznania, dozoru i wskazywania celów poza horyzontem radiolokacyjnym bez konieczności wynurzania się. Rozwiązanie to łączy skrytość działania platform podwodnych z możliwością uzyskania świadomości sytuacyjnej dzięki dronom powietrznym. Takie systemy opracowywane zostały w krajach dysponują okrętami podwodnymi. Przykładowe bezałogowce tego typu to Blackwing i Lamprey MMAUAV z USA, izraelski Ninox 103 UW czy Subrow ze Szwecji. Cechą charakterystyczną tych systemów jest użycie wyrzutni torpedowej do wystrzeliwania kapsuł (pojemników) z dronami lub użycie podwodnych robotów wyrzutni. Zasadniczo takie bezzałogowce nie pływają.
Bardziej zaawansowanym rozwiązaniem są hybrydowe bezzałogowe statki powietrzne zdolne do operowania zarówno w powietrzu, jak i w wodzie. Opracowano kilka prototypów takich dronów. Najbardziej znane projekty to: Naviator, Flimmer oraz chiński Feiyi. Wyzwaniem w konstrukcji takich maszyn jest praca w dwóch środowiskach. Przykładowo śmigła zoptymalizowane pod kątem pracy w powietrzu powodują w wodzie nieefektywne zjawisko kawitacji; konieczne jest zatem zastosowanie silników dwubiegowych lub układów zmiennego skoku śmigła, aby utrzymać odpowiedni ciąg w obu środowiskach.
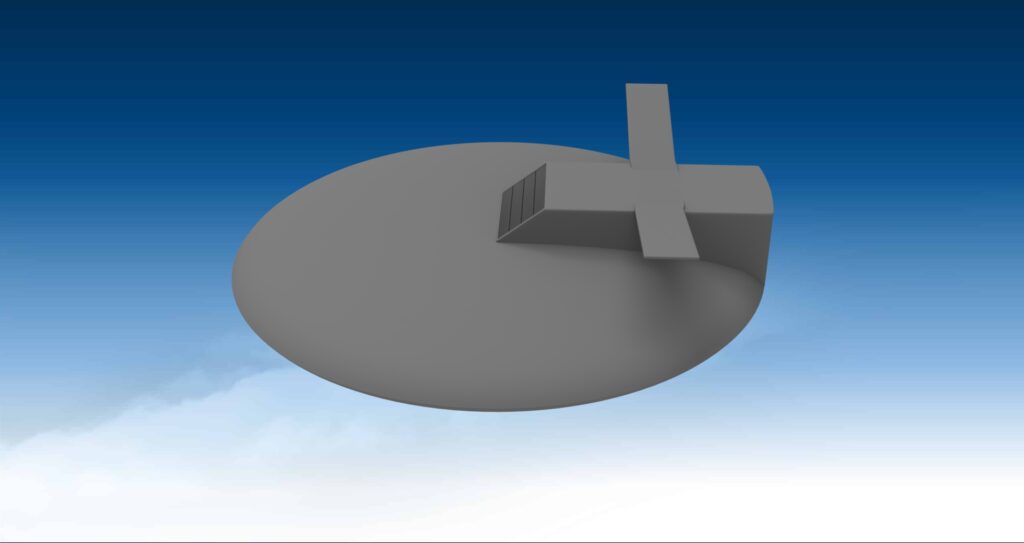
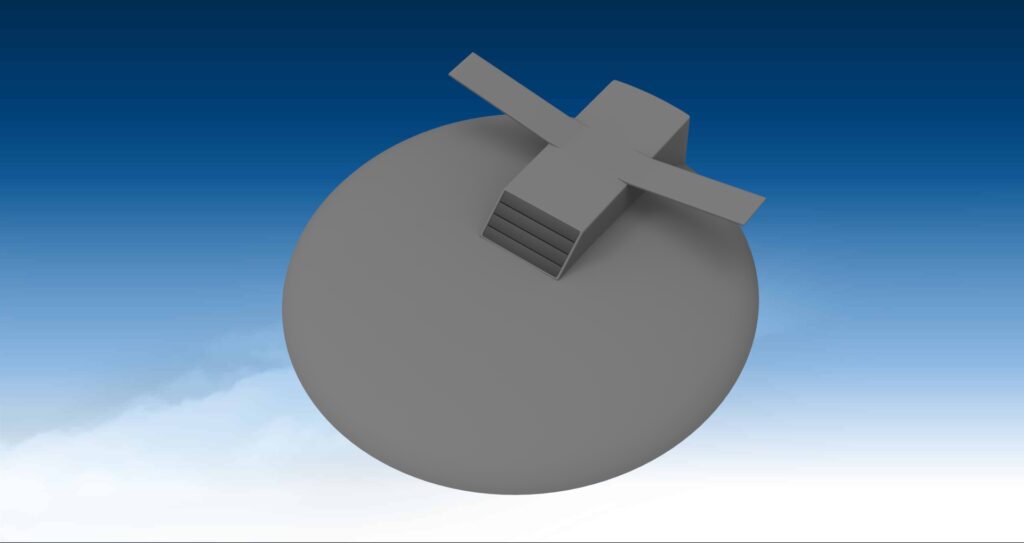
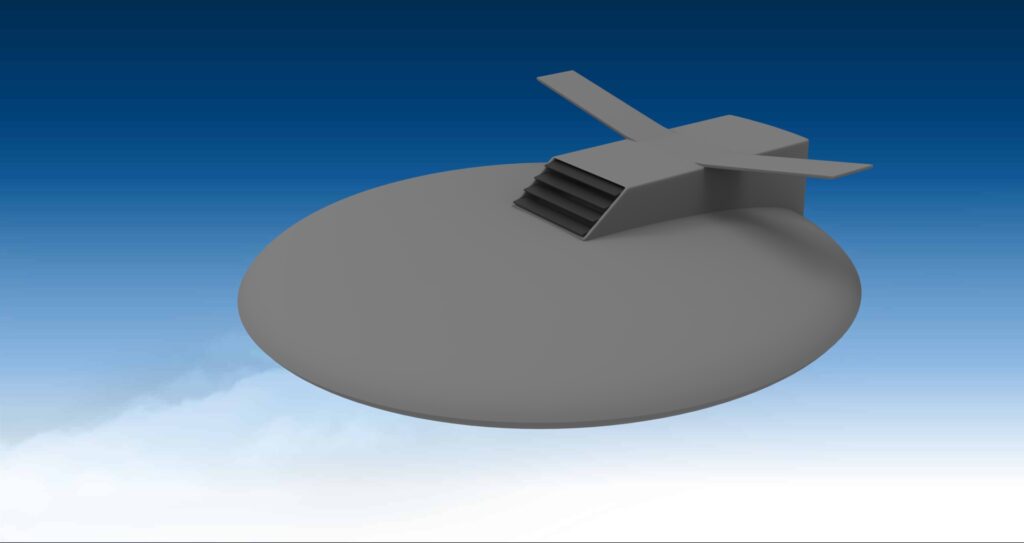
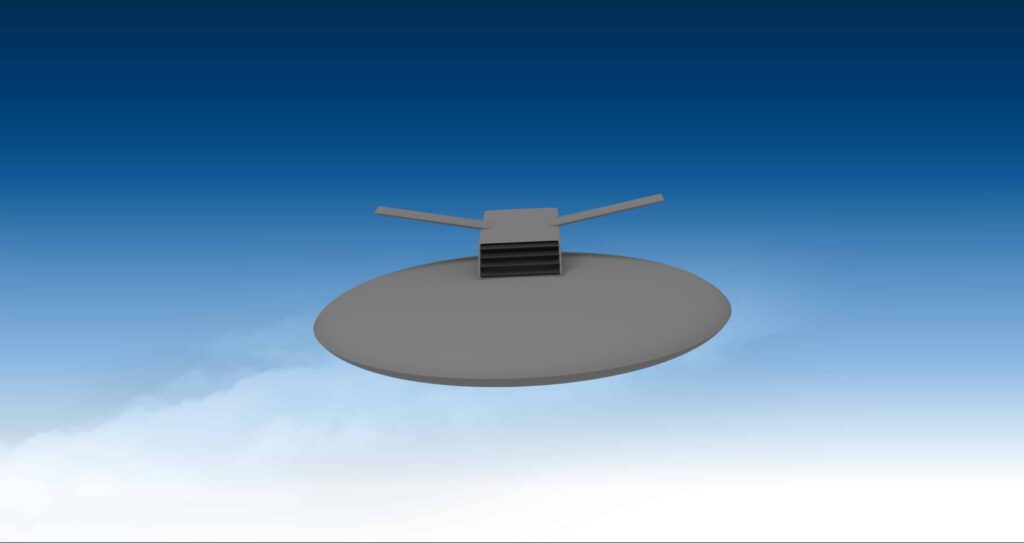
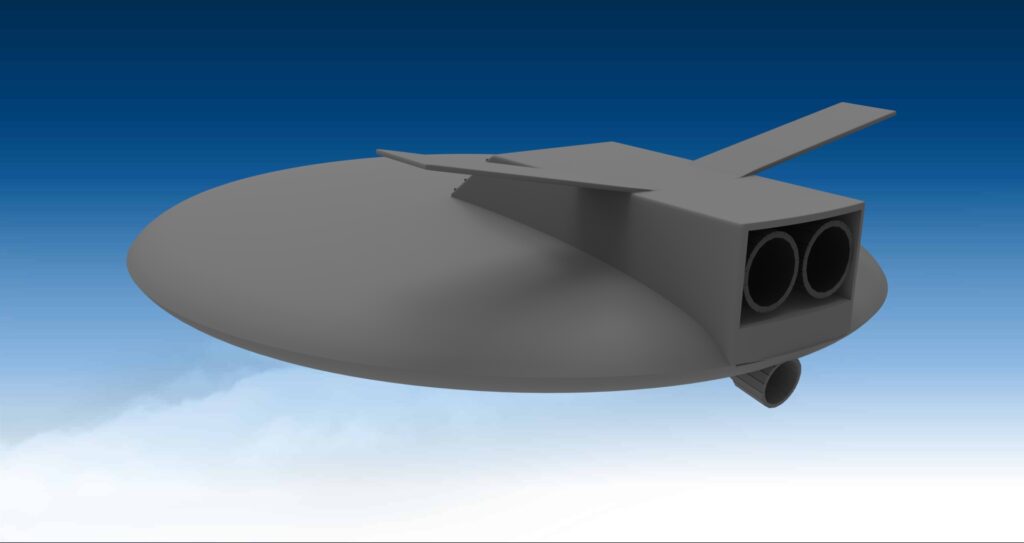
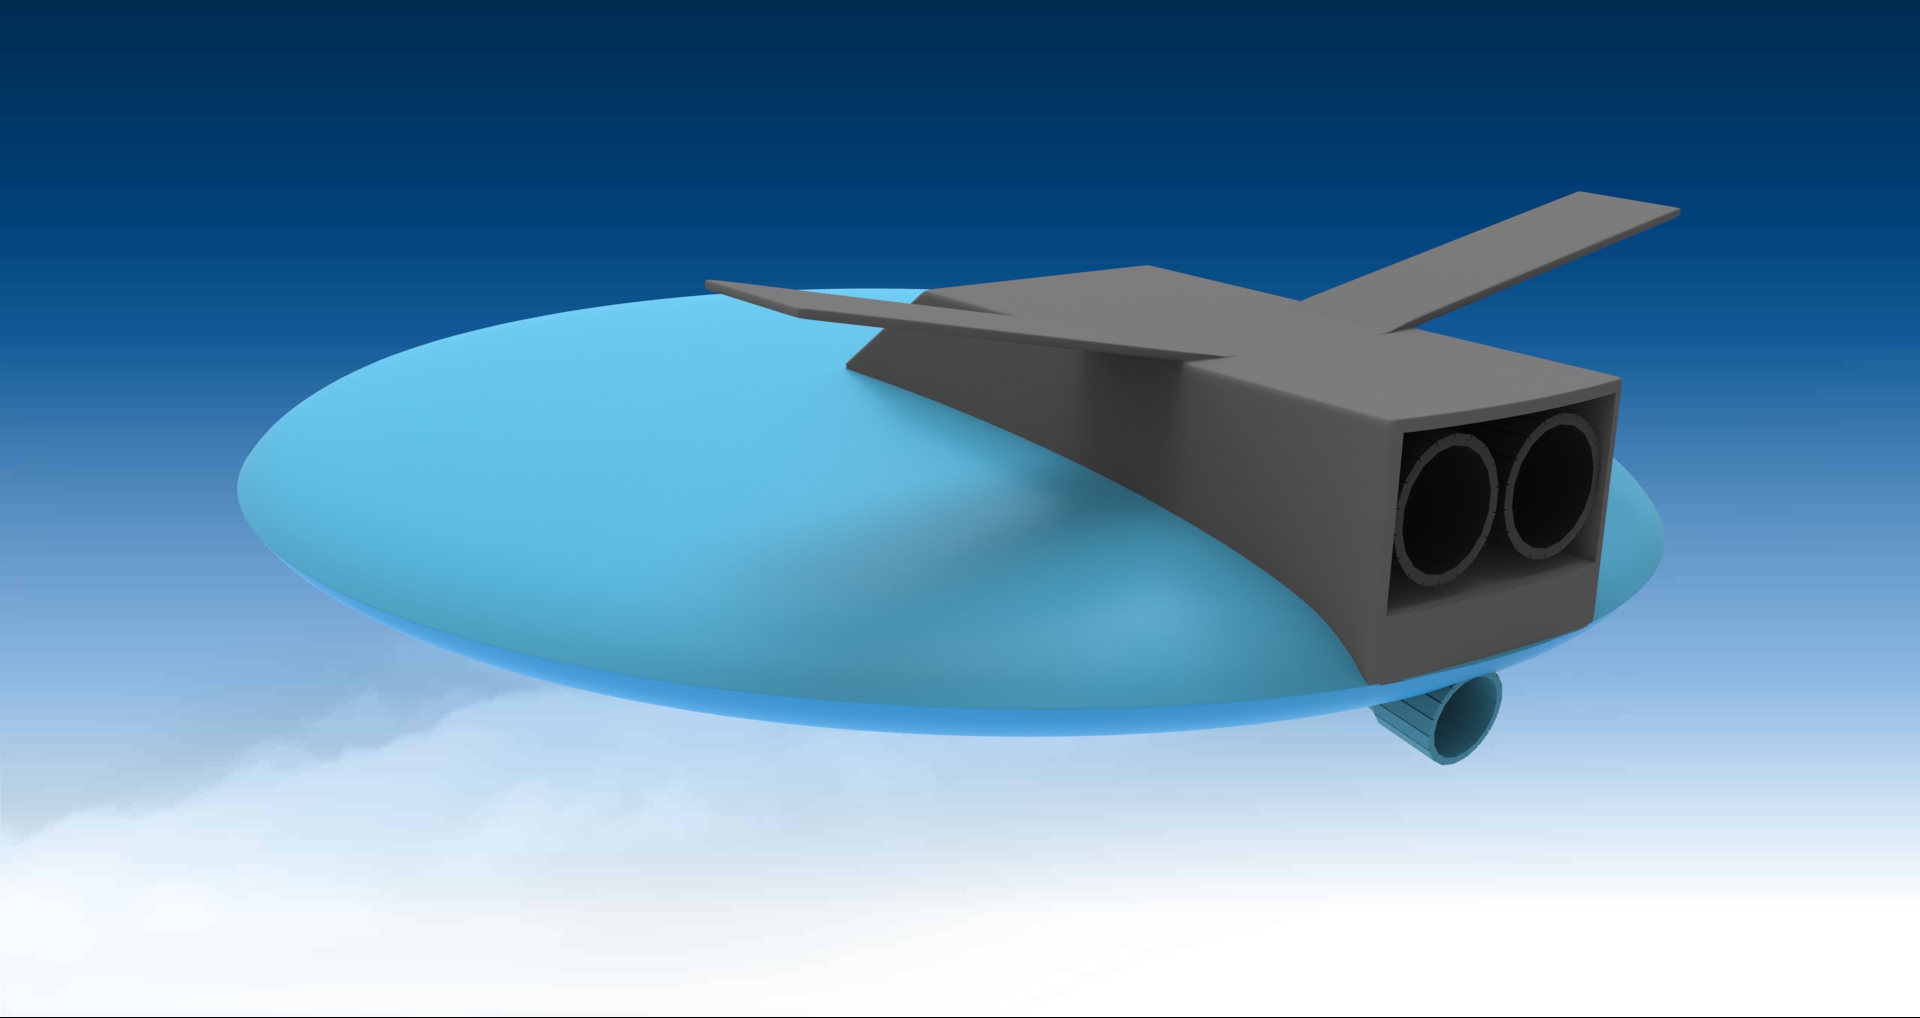
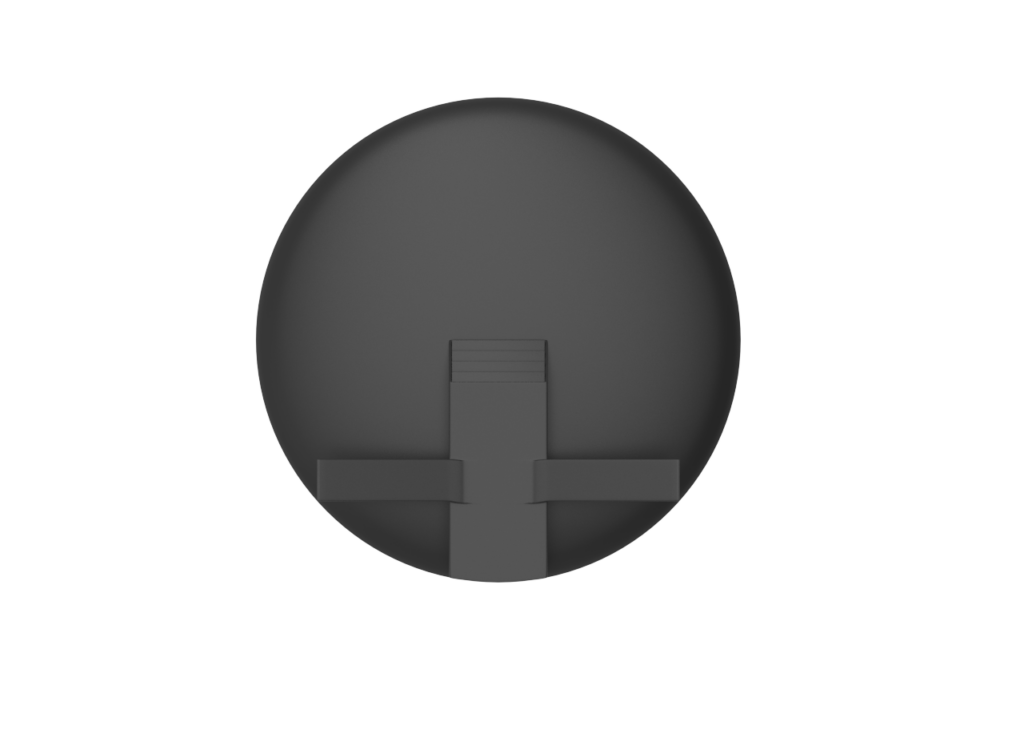
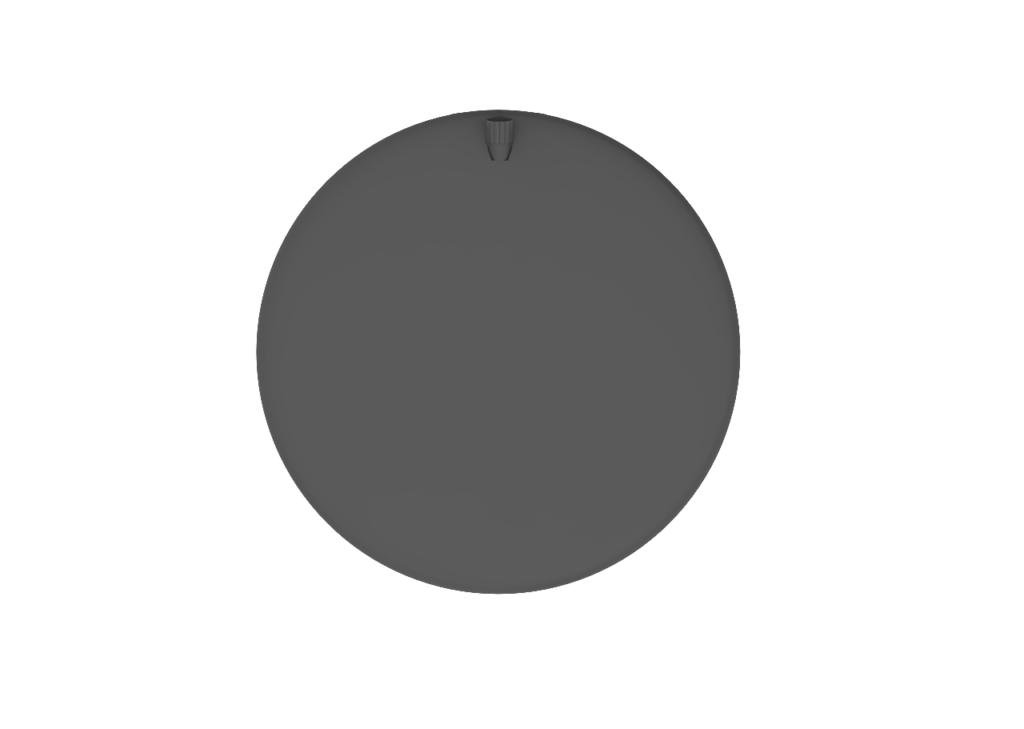
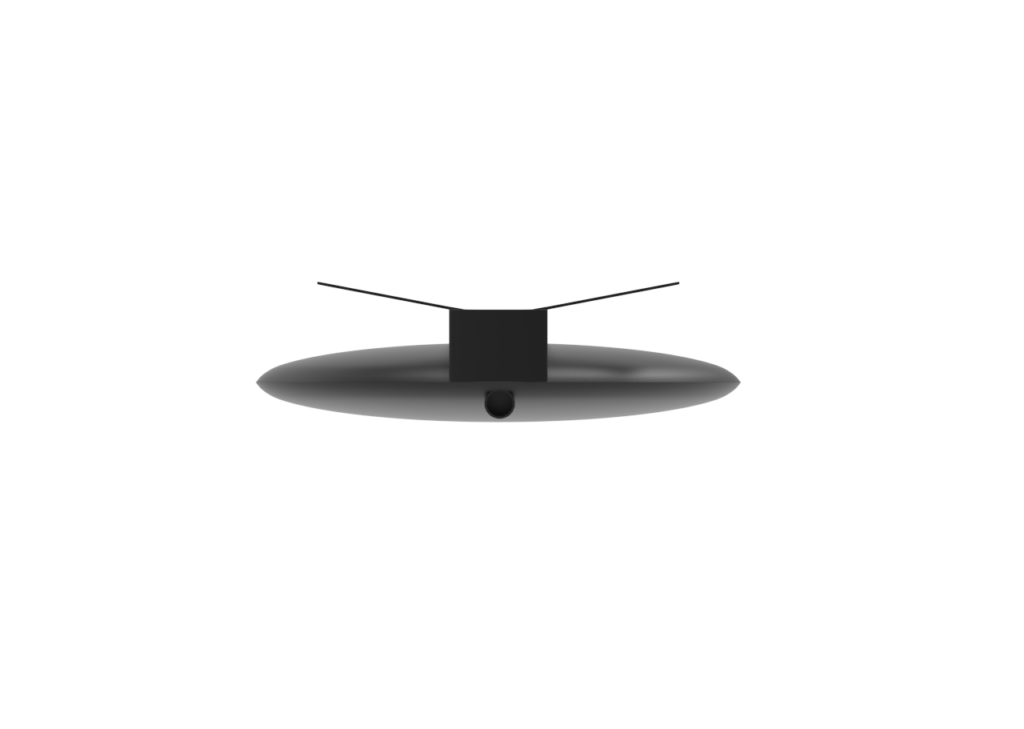
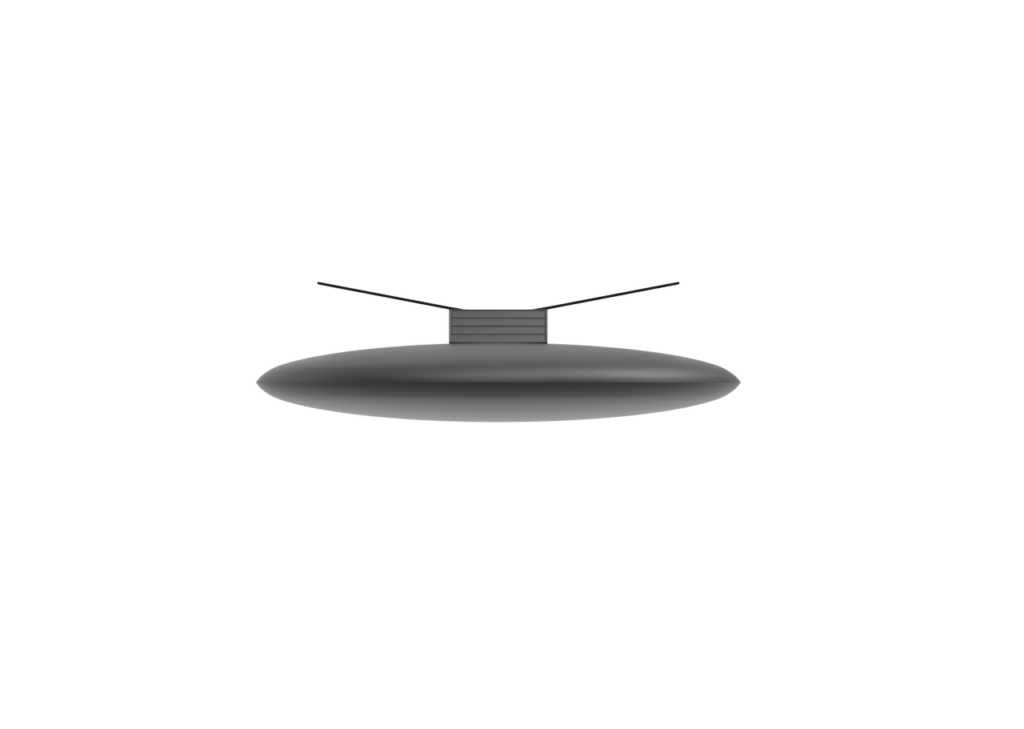
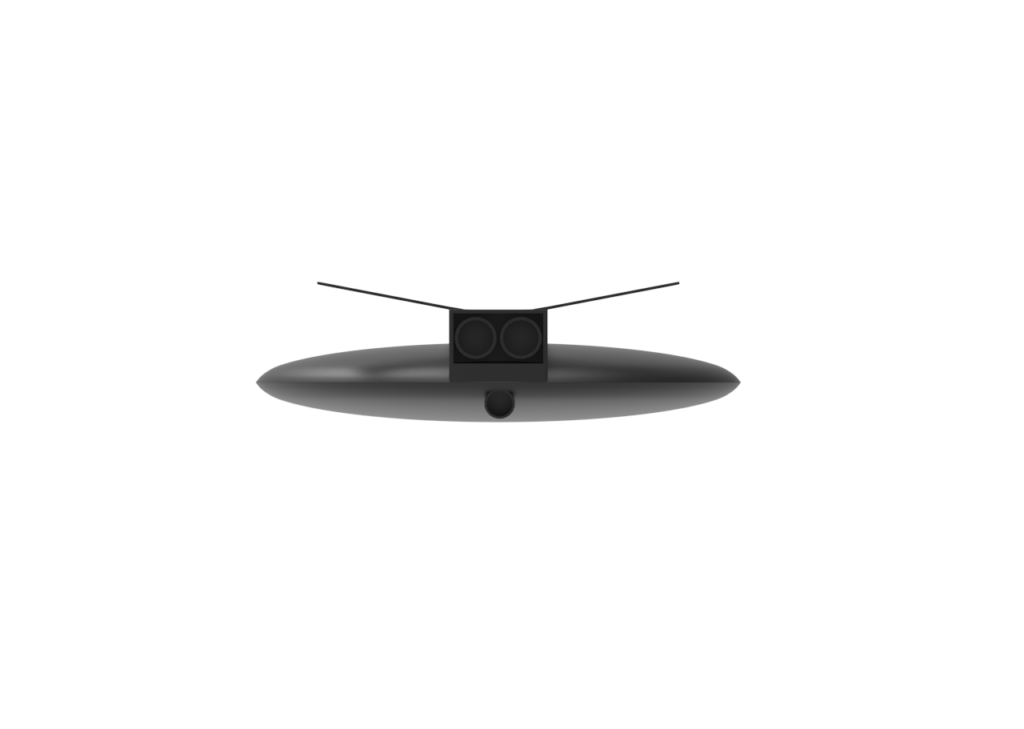
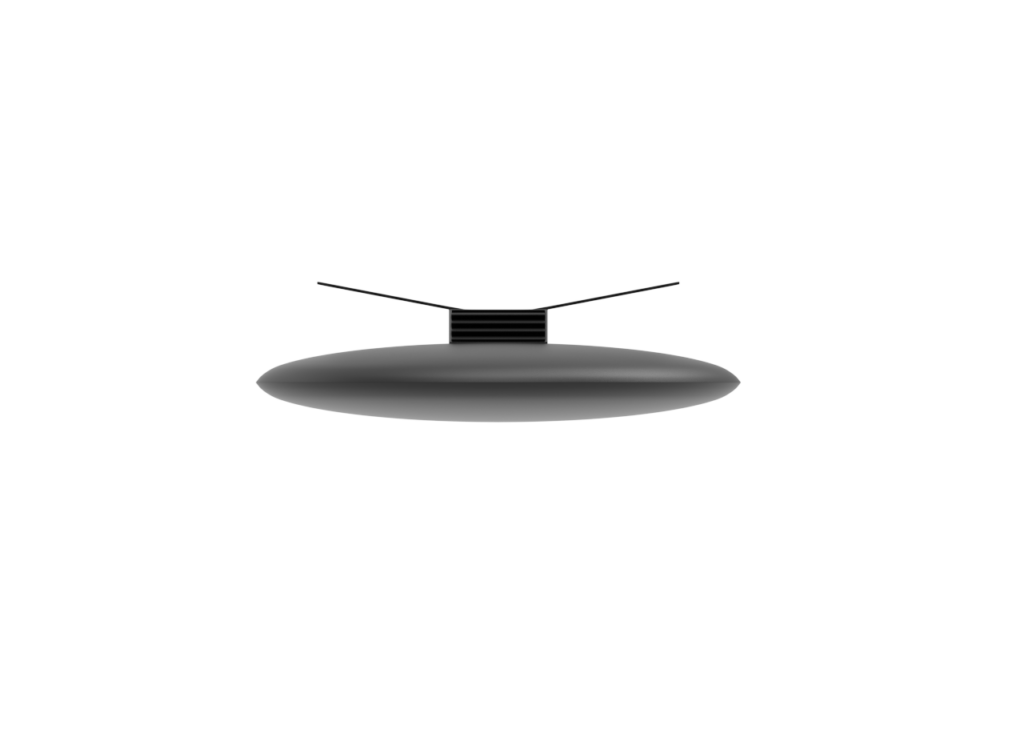
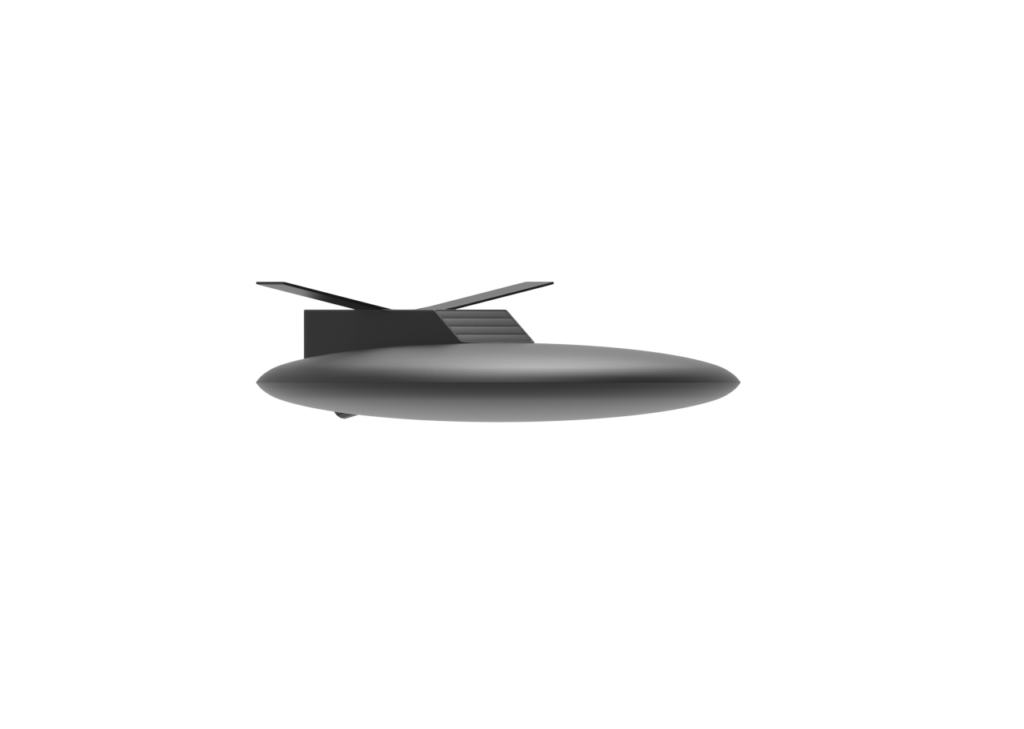
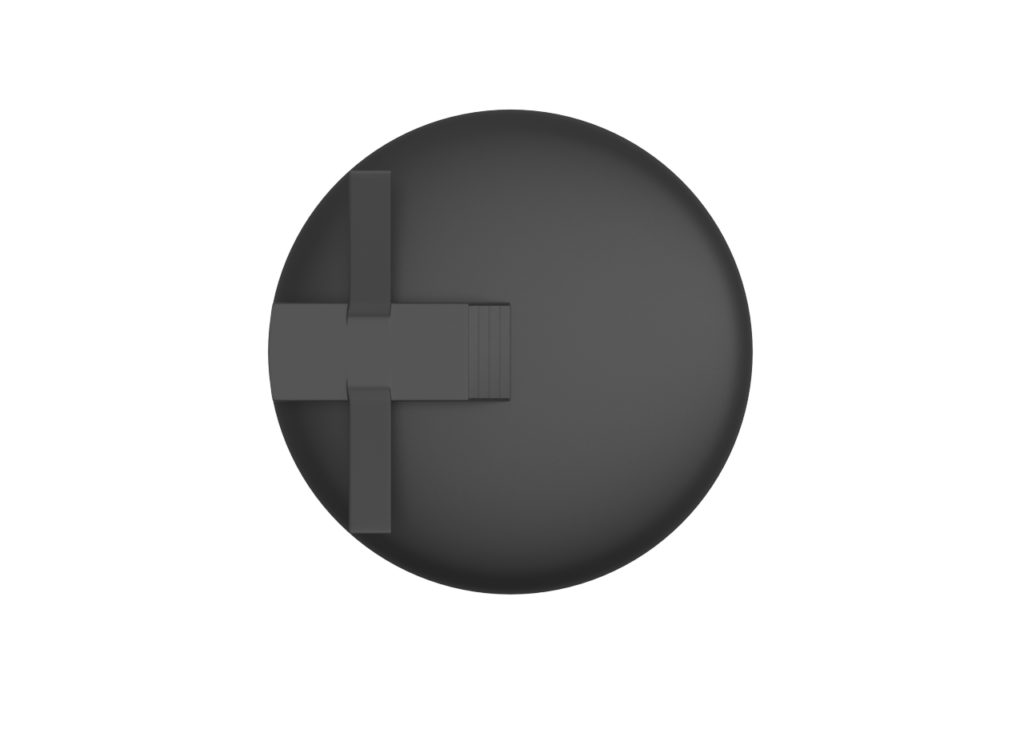
Pomysł hybrydowego drona zakłada użycie dwóch niezależnych napędów: silników odrzutowych w osłonie ( gondoli) do lotu i napędu strumieniowego z zasilaniem elektrycznym do pływanie w wodzie. Kadłub drona wykorzystuje kształt soczewkowy, który dobrze sprawdza się w obu środowiskach. W uproszczonej wersji uderzeniowej osłona silników odrzucana jest po wynurzeniu przed startem z wody. W wariancie dużego drona wloty powietrza i dysze wylotowe zamykane są klapami. Dron może lądować na wodzie i w zanurzeniu wykonać atak jak torpeda. „Niszczyciel lotniskowców” wykorzystuje w locie na niskiej wysokości efekt gruntu (GEV). Sterowanie odbywa się przy użyciu stateczników w układzie V i ruchomych slotów umieszczonych na soczewce – kadłubie. Drony mogą być przechowywane w specjalnych kontenerach pod wodą co praktycznie uniemożliwia ich zniszczenie przez przeciwnika.
Fazy lotu drona w ataku torpedowym:
- Otwarcie kontenera
- Wynurzenie
- Otwarcie klap i konfiguracja do startu
- Start z wody
- Lot na niskiej wysokości z wykorzystaniem efektu gruntowego
- Lądowanie
- Zamknięcie klap i zanurzenie
- Atak torpedowy
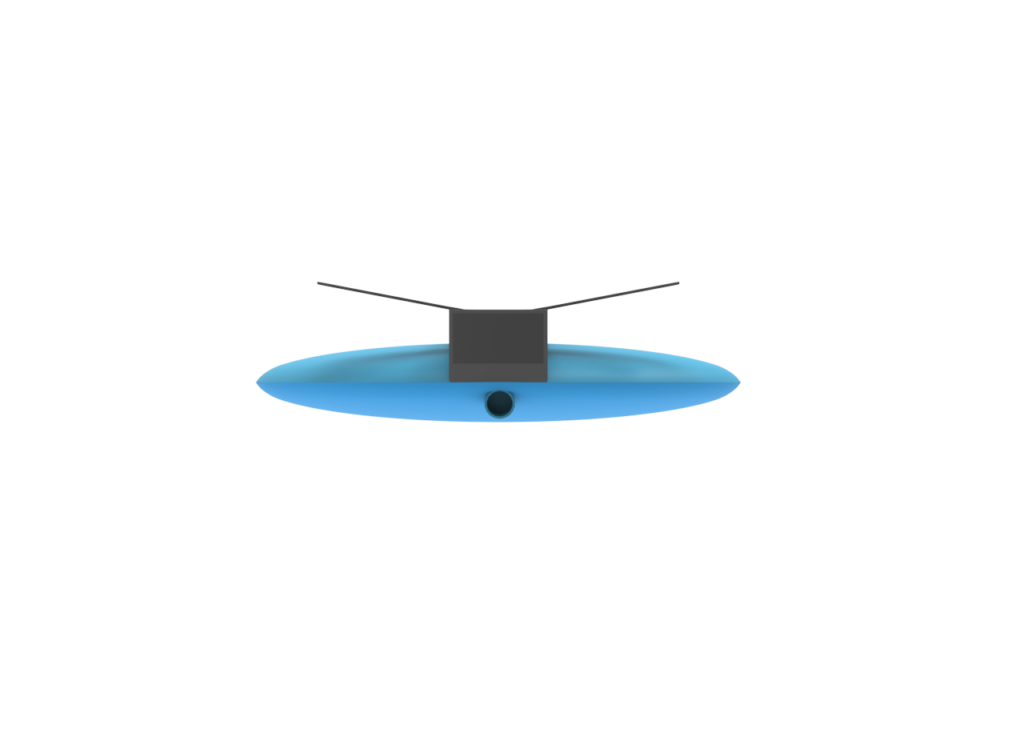
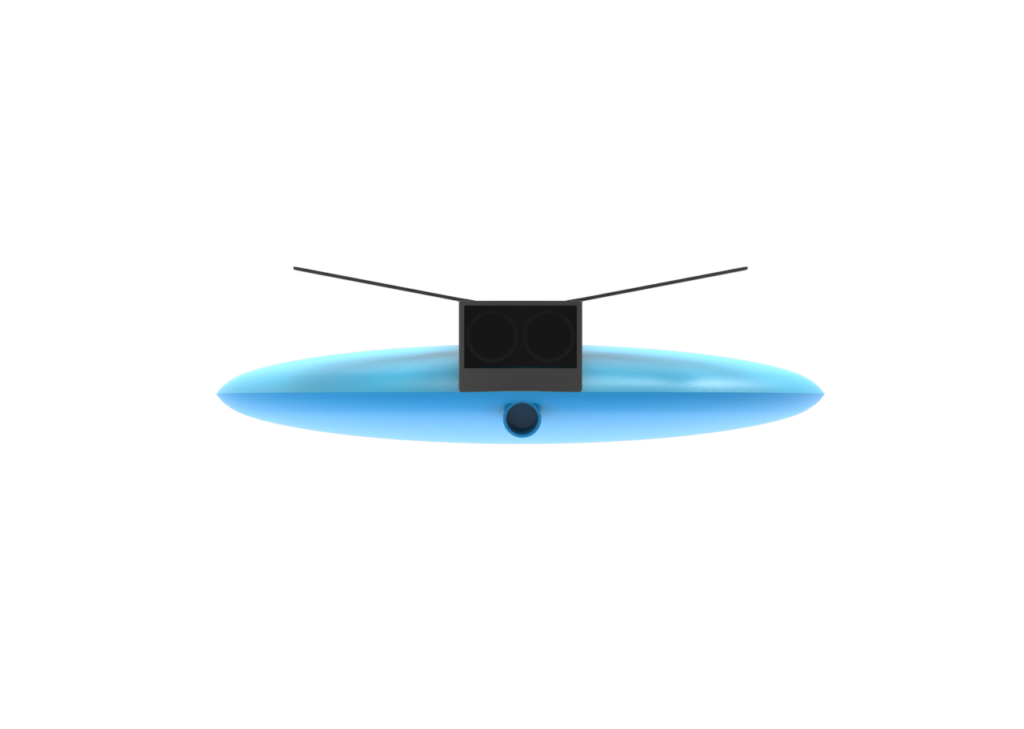
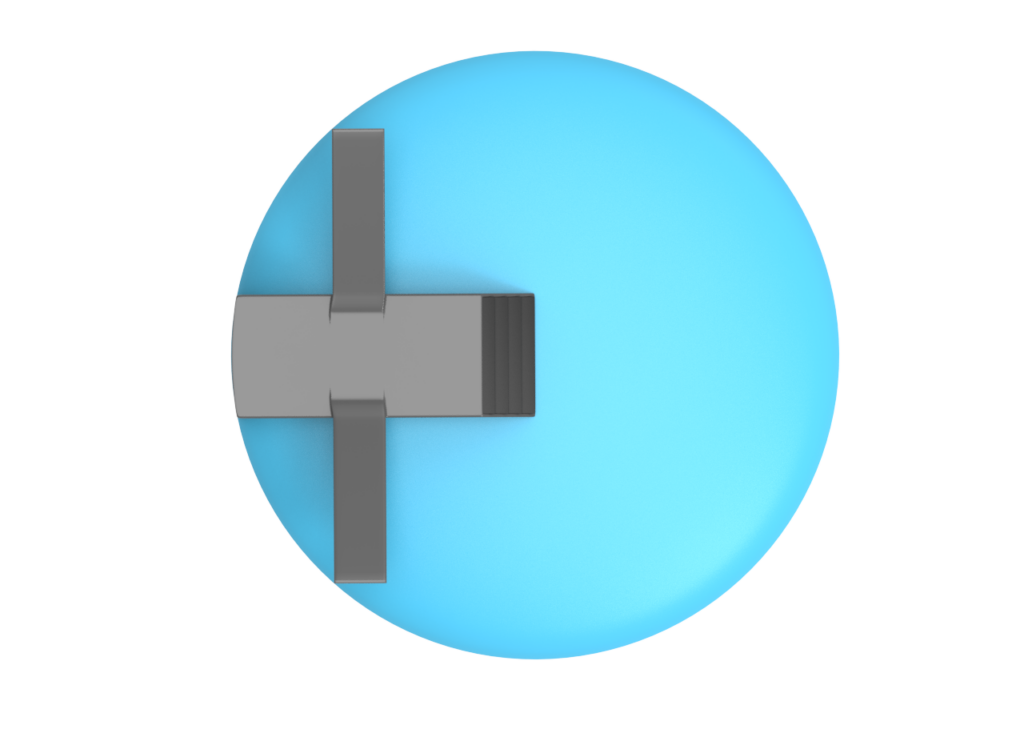
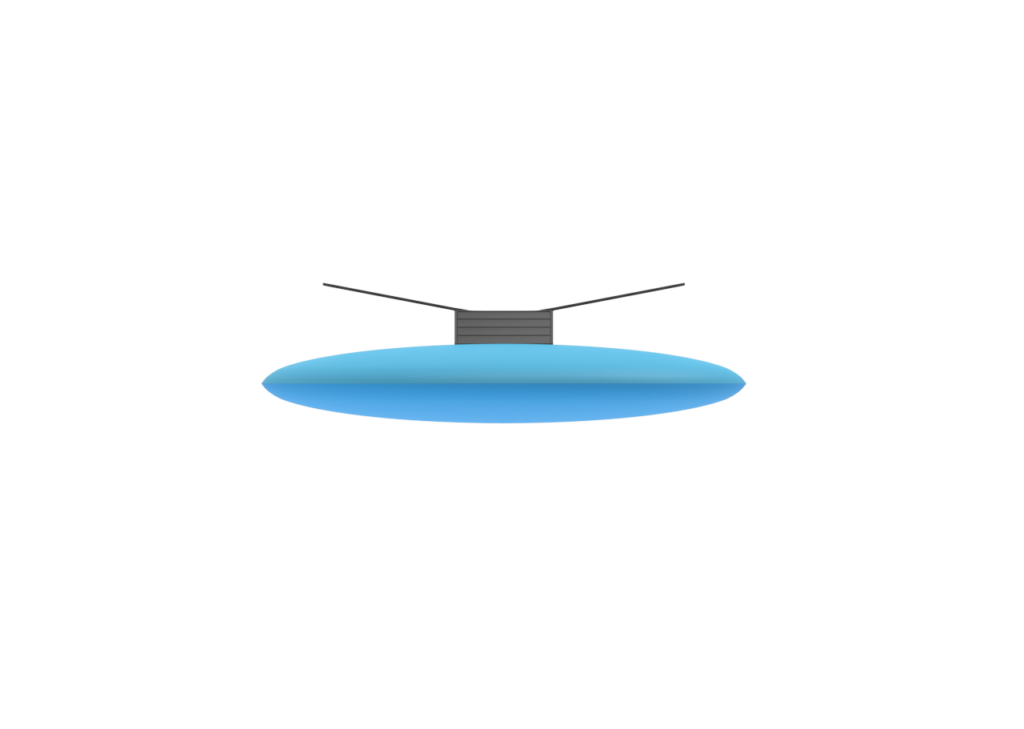
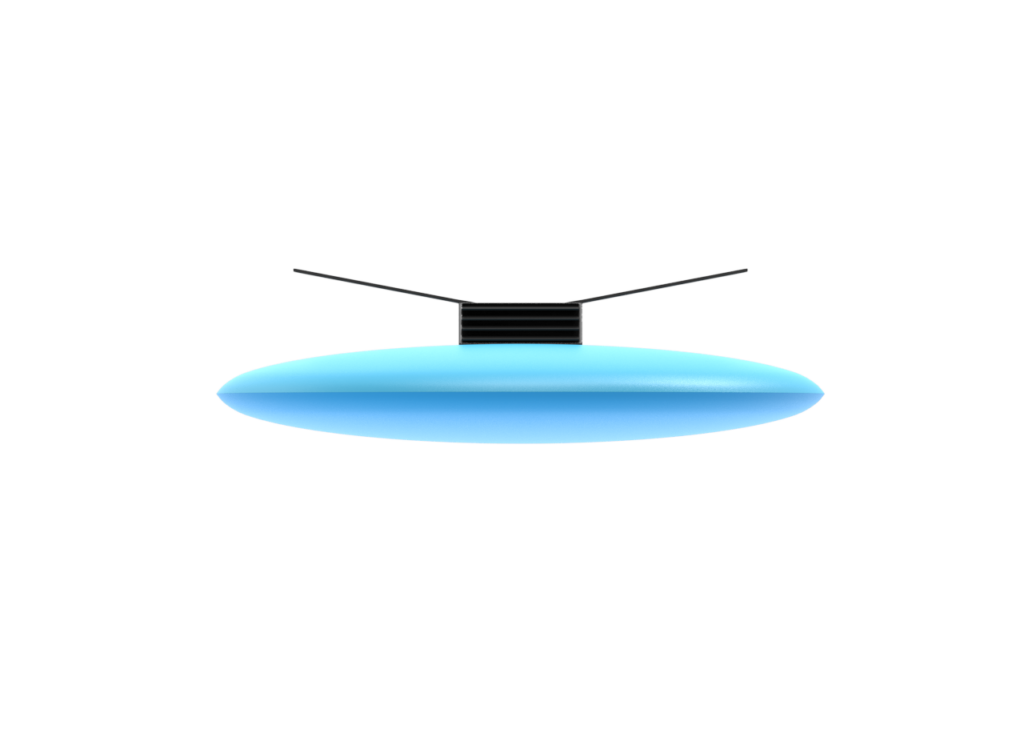
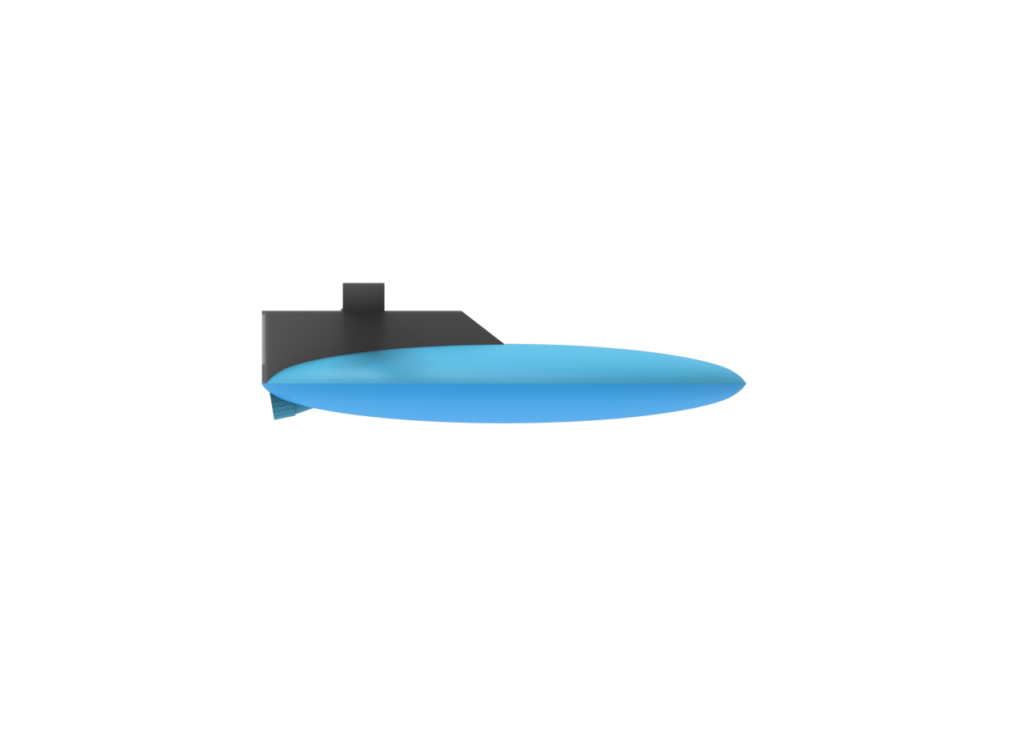
Pocisk samosterujący
- zasięg: 1000 km
- pułap maksymalny : 9 km
- średnica kadłuba soczewki 2,0 m
- głowica bojowa: 150 kg
- masa całkowita: 500 kg
- napęd: 2 x PBS TJ80
- start z wody
- możliwość dryfowania
- przeznaczenia: cele lądowe, okręty i statki przeciwnika
„ Aircraft killer”
- zasięg: 4000 km
- pułap: 10 m – 10 km
- średnica kadłuba soczewki 6,0 m
- głowica bojowa: 1000 kg
- masa całkowita: 14000 kg
- napęd: 2x zmodyfikowany Saljut AI-222-25
- napęd strumieniowy (silnik elektryczny, baterie LFP lub NMC)
- start z wody
- lądowanie na wodzie
- pływanie w zanurzeniu
- zasięg w zanurzeniu 20 km (możliwość dryfowania)
- przeznaczenie: niszczyciel lotniskowców i dużych okrętów flagowych
Zalety hybrydy pływająco-latającej:
- skalowalność rozwiązania (kadłub soczewka)
- efekt gruntowy
- duży zasięg i ładunek bojowy
- brak wyrzutni
- możliwość schowania dronów pod wodą
- wykorzystanie dronów jako min na morskich szlakach komunikacyjnych
- możliwość ataku z powietrza i wody
Dodaj komentarz